01HUMANOID
人形仿生
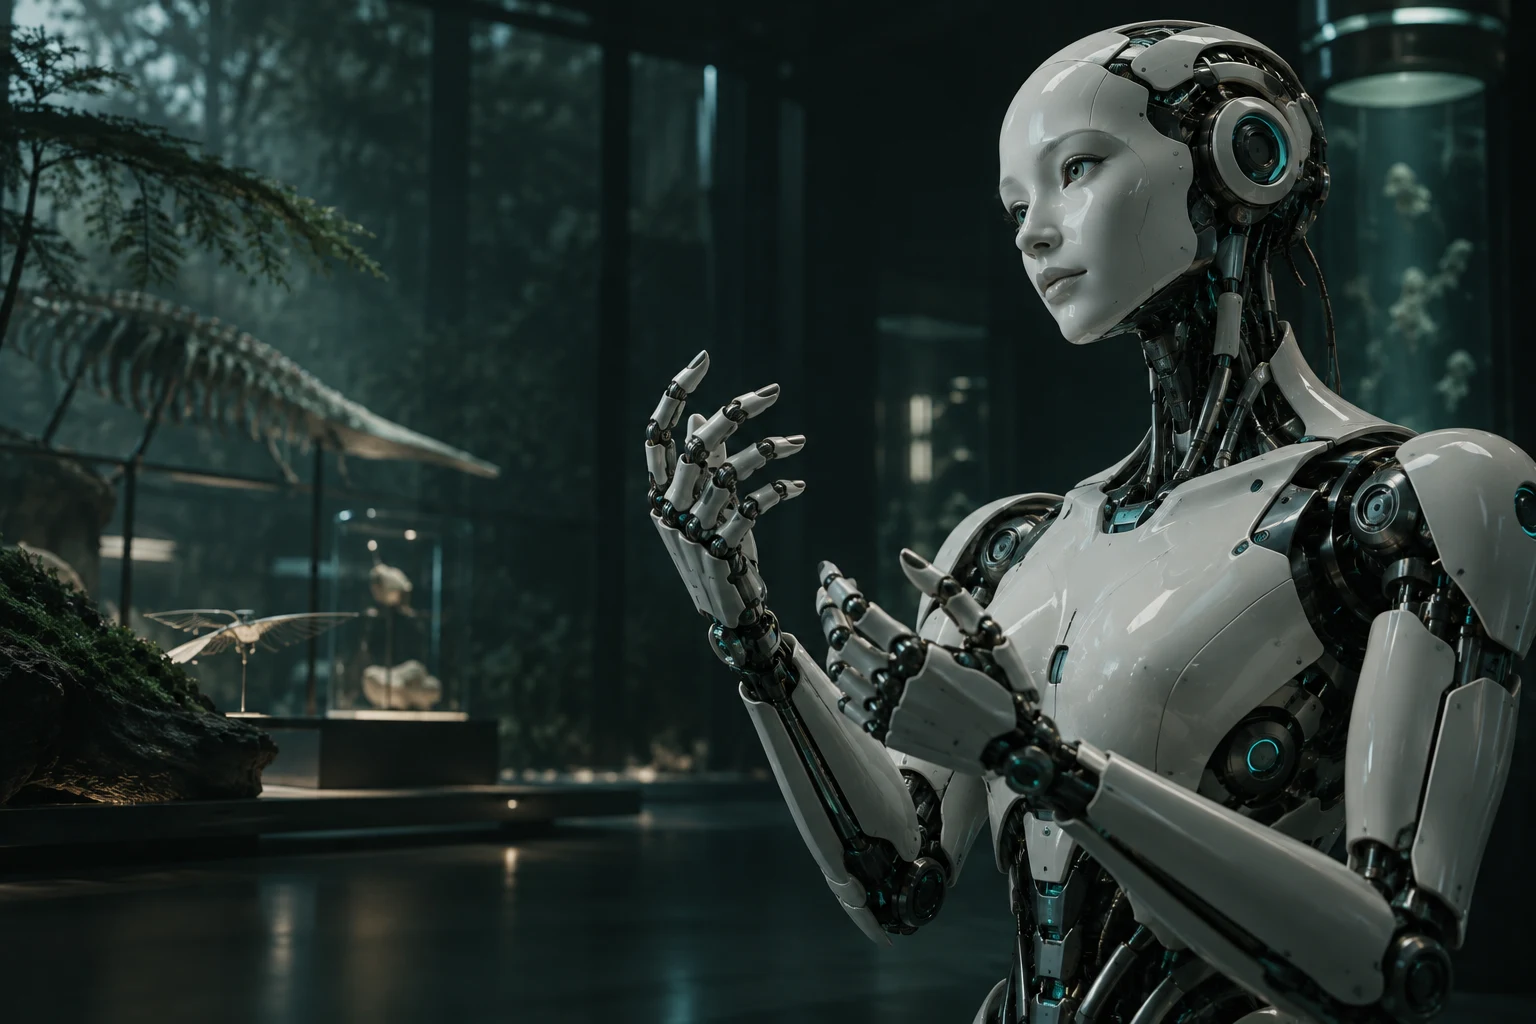
借鉴人的躯干、双臂与双腿,在为人设计的空间中移动和操作。
关键挑战全身协调 · 动态平衡
理解这种形态 +
双足行走需要不断调整重心和落脚位置。上肢操作又会改变身体受力,因此手臂、躯干和腿部必须协同控制。
 仿生机器人
自然启发 · 具身智能
从一只手的触觉,到一步路的平衡。
探索机器人如何感知世界、学习行动,
把自然的智慧带入真实的物理空间。
01 / 身体的可能性
从骨骼、肌肉到柔软的触手,
不同身体,回应不同环境。
借鉴人的躯干、双臂与双腿,在为人设计的空间中移动和操作。
双足行走需要不断调整重心和落脚位置。上肢操作又会改变身体受力,因此手臂、躯干和腿部必须协同控制。
借鉴动物的足式运动,用多个接触点适应台阶、坡面与不平地形。
腿的数量并不直接等于越障能力。结构尺寸、驱动力、地形感知与控制策略,共同决定机器人可以走到哪里。
借鉴章鱼等生物的柔顺结构,让身体通过连续形变包覆和适应物体。
软体结构能顺应接触物体,但柔软并不自动保证安全。材料、驱动压力、力反馈和工作边界仍需要严格设计。
借鉴手指的关节与触觉,在抓稳物体的同时感知接触、滑动与力度。
拿起杯子只是开始。在手中调整姿态、控制力度、应对滑落,需要视觉、触觉和运动控制共同参与。
02 / 从感知到行动
一次抓取,不只是一条指令。
它是一连串观察、判断、执行与修正。
通过相机、关节传感器与触觉,估计物体位置、身体姿态和接触状态。
结合任务与环境,规划移动路线、抓取姿态及动作顺序。
协调执行器,在力、速度和稳定性约束下完成动作,并根据反馈修正。
通过示范、仿真或真实交互改进策略;学习可以离线进行,并非每次行动都在线更新。
03 / 走向真实世界
选择合适的身体,
解决具体的问题。
让足式机器人进入有台阶和障碍的设施,搭载传感器执行检查任务。
地形适应 · 自主导航用灵巧操作和柔顺接触,探索分拣、装配以及易损物品的抓取。
触觉反馈 · 力控制通过步态、姿态和动作节奏传递意图,让机器人表现更容易被人理解。
动作表达 · 人机交互任务能否落地,取决于可靠性、能耗、成本与安全验证;仿生外形本身不代表通用智能。
04 / 研究视野
借助化学反应与微流体控制,探索完全软体机器人的驱动方式。
将强化学习控制与艺术指导动作结合,探索动态移动与角色表现。